Un avión planea si se le apagan los motores; un helicóptero puede autorrotar. Un multirrotor, no: si sus motores se detienen, cae. Y sin embargo es, por lejos, la aeronave más fácil de pilotar jamás construida. Esa paradoja —una máquina aerodinámicamente “torpe” que vuela con precisión quirúrgica— se explica con física del secundario y una pieza de ingeniería brillante. Entenderla te hace mejor piloto: cuando sabés por qué vuela, sabés por qué a veces no.
Las cuatro fuerzas de siempre
Sobre cualquier aeronave actúan las mismas cuatro fuerzas: el peso que tira hacia abajo, la sustentación que empuja hacia arriba, el empuje que la mueve y la resistencia del aire que la frena[1]. En un avión, cada fuerza tiene su especialista: las alas generan sustentación, los motores empuje.
El multirrotor simplifica el reparto: sus hélices hacen todo. Cada hélice es un ala rotatoria que acelera aire hacia abajo; por la tercera ley de Newton —a toda acción le corresponde una reacción igual y opuesta—, el aire empujado hacia abajo empuja al dron hacia arriba[2]. Cuando ese empuje iguala al peso, el dron flota inmóvil. Cuando lo supera, sube. Todo el vuelo de un dron es administrar esa cuenta, cientos de veces por segundo.
El truco de los sentidos de giro
Acá aparece la pregunta que delata al que entiende: si las cuatro hélices giraran para el mismo lado, ¿qué pasaría? Por la conservación del momento angular, el cuerpo del dron rotaría en sentido contrario al de las hélices, girando sobre sí mismo sin control — el problema que en los helicópteros resuelve el rotor de cola[2].
La solución del multirrotor es elegante: dos hélices giran en un sentido y dos en el opuesto, en diagonal. Los pares de torsión se cancelan entre sí y el dron queda quieto. Y ese mismo mecanismo se convierte en control: para girar sobre su eje, el dron acelera un par de hélices y desacelera el otro, desbalanceando los pares a propósito.
Cómo se mueve sin partes móviles
Un dron no tiene alerones, timón ni superficies de control: solo puede variar la velocidad de cada motor. Con eso alcanza para todo:
Interactivo Tocá una opción para ver qué corresponde
Más revoluciones en las cuatro hélices, más aire acelerado hacia abajo, más empuje total. Cuando el empuje supera al peso, el dron asciende. Para bajar, el proceso inverso.
Con más empuje atrás que adelante, el dron se inclina hacia adelante. El empuje, que ya no apunta exactamente hacia arriba, gana una componente horizontal: eso es avanzar. Por eso los drones vuelan inclinados.
Acelera las dos hélices que giran en un sentido y frena las dos del sentido contrario. El desbalance de pares hace rotar el cuerpo del dron, sin cambiar el empuje total: gira en el lugar, sin subir ni bajar.
El estacionario con viento no es reposo: el dron se inclina contra el viento y ajusta motores continuamente para compensar cada ráfaga. Por eso consume batería aun "sin moverse", y por eso el viento fuerte lo agota.
Tocá una opción para ver qué corresponde en ese caso.
La pieza que lo cambió todo: la controladora
Ese malabarismo de cuatro velocidades independientes, corregido cientos de veces por segundo, es humanamente imposible: ningún piloto puede comandar cuatro motores a la vez con esa precisión. Los multirrotores solo se volvieron viables cuando la electrónica se abarató lo suficiente: giroscopios y acelerómetros microscópicos (los mismos sensores MEMS de los teléfonos) miden la orientación del dron en todo momento, y una computadora de a bordo —la controladora de vuelo— traduce tus órdenes simples (“adelante”, “arriba”) en el ajuste fino de cada motor[3].
Cuando movés la palanca, no estás pilotando los motores: le estás pidiendo un resultado a la computadora, que resuelve la física por vos.
Qué pasa si falla un motor
En un cuatrimotor, la respuesta es directa: no hay reserva. Con tres motores no se pueden equilibrar a la vez el empuje, la inclinación y los pares de torsión; el dron pierde el control de su orientación y cae. En un cuadricóptero, cada uno de los cuatro motores es un componente crítico, y lo mismo vale para cada hélice.
Los equipos profesionales de gran porte resuelven esto con redundancia: hexacópteros y octocópteros pueden perder un motor y mantener el vuelo controlado, porque los restantes alcanzan para repartir empuje y cancelar pares. Es una de las razones —junto con la capacidad de carga— por las que los drones industriales y agrícolas tienen seis u ocho brazos. La lección para cualquier piloto: el chequeo prevuelo de hélices (fisuras, deformaciones, tuercas firmes) es el minuto mejor invertido de toda la operación, porque es la única “redundancia” que tiene un equipo de cuatro motores.
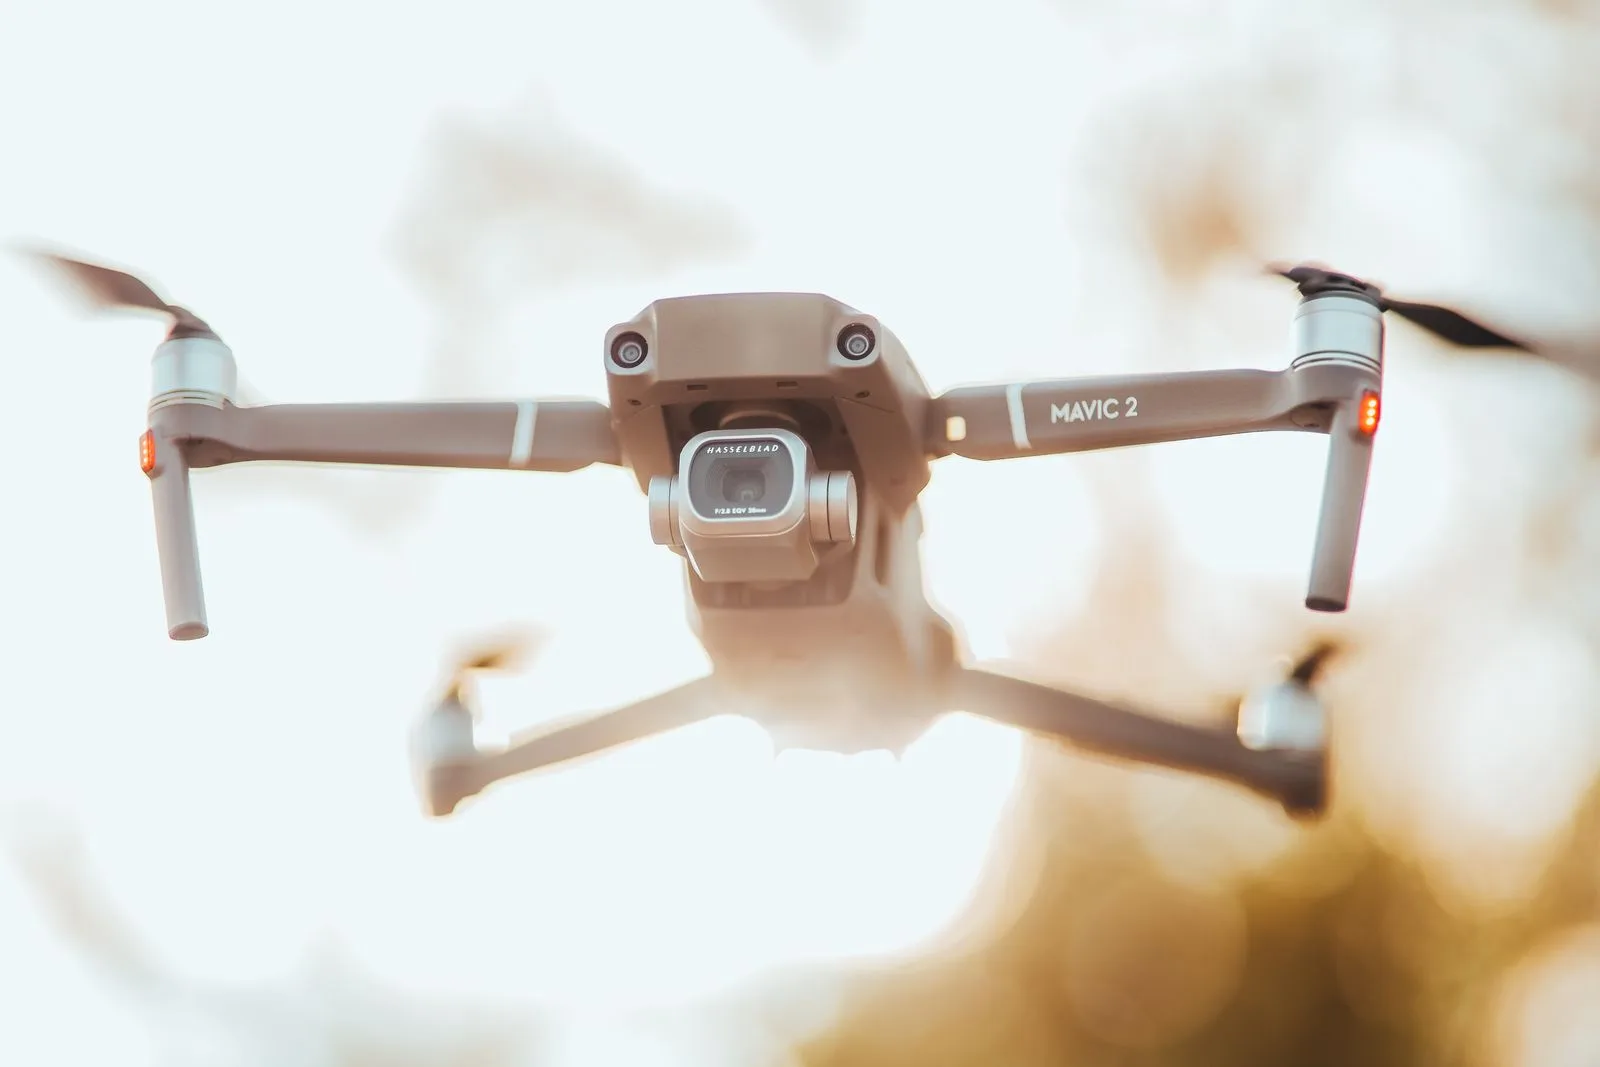
Si todas girasen para el mismo lado, el cuerpo del dron rotaría en sentido contrario (conservación del momento angular). Dos y dos en sentidos opuestos se cancelan; desbalancearlas a propósito es lo que permite girar.
El multirrotor solo puede empujar en la dirección de sus hélices. Al inclinarse, parte del empuje apunta hacia adelante: esa componente horizontal es la que lo desplaza.
El estacionario con viento es trabajo constante: el dron se inclina contra el viento y ajusta motores sin pausa para mantener posición. "Quieto" no significa "en reposo".
Referencias
Citas según la norma ISO 690 (sistema numérico). Todas las fuentes son oficiales o de instituciones de referencia y pueden consultarse para ampliar o verificar cada concepto.
- NATIONAL AERONAUTICS AND SPACE ADMINISTRATION (NASA), Glenn Research Center. Beginner's Guide to Aeronautics: Four Forces on an Airplane [en línea]. Cleveland, Ohio: NASA. [Consulta: 11 de julio de 2026]. Disponible en: https://www1.grc.nasa.gov/beginners-guide-to-aeronautics/four-forces-on-an-airplane/
- NATIONAL AERONAUTICS AND SPACE ADMINISTRATION (NASA), Glenn Research Center. Beginner's Guide to Aeronautics: Newton's Laws of Motion [en línea]. Cleveland, Ohio: NASA. [Consulta: 11 de julio de 2026]. Disponible en: https://www1.grc.nasa.gov/beginners-guide-to-aeronautics/newtons-laws-of-motion/
- NATIONAL AERONAUTICS AND SPACE ADMINISTRATION (NASA). Unmanned Aircraft Systems Educator Guide [en línea]. Washington D.C.: NASA. [Consulta: 11 de julio de 2026]. Disponible en: https://www.nasa.gov/stem-content/unmanned-aircraft-systems-educator-guide/