Juego 30 segundos
¿A vos te pasaría?
El dron empieza a bajar solo y tenés que frenarlo antes de que toque el agua.
Qué hace que el dron baje solo sobre el agua, y cómo darte más margen, es lo que sigue.
Seguí leyendoSe arma una imagen para tu historia. Si la subís, etiquetanos: @hub.education.arg
Figura 1. Probá tu margen de reacción. Cómo está hecho
Modelo: descenso a velocidad constante, sin aceleración inicial. DJI no publica la velocidad del aterrizaje automático; solo la máxima de descenso (5 m/s en el Mini 4 Pro), por eso la velocidad es un parámetro. Umbrales de reacción tomados de Green (2000), medidos en frenado de autos: una analogía, no una medición con drones. En el juego ya sabés que va a pasar y tenés el dedo listo, así que tu tiempo es el mejor caso.Si tuviera que mencionar un top 5 de las dudas o miedos más frecuentes que han llegado a mí cuando estoy dictando una clase o realizando una práctica de introducción a los drones, obligatoriamente debería incluir el miedo de volar el dron sobre el agua.
Y es muy normal que este miedo latente al agua exista, ya que es una de las pocas superficies en donde una caída casi siempre significa perder el dron, ya sea porque la profundidad del lago o de la playa te complica encontrarlo o porque, aunque logres recuperarlo, el agua probablemente ya dañó la electrónica.
Lo esencial, en tres reglas
- Para la mayoría de los drones, la recomendación es mantener el dron a por lo menos 3 metros sobre el agua.
- El descenso automático se puede cancelar. Con subir el stick de aceleración, ya retomás el control del dron.
- La protección de aterrizaje depende justamente del sistema de visión inferior. Sobre el agua, esa red de seguridad es la que no funciona.
Ahora bien, no todos los drones terminan en el agua por la misma razón. Algunos aterrizan en el agua porque el piloto no calculó bien la batería y no alcanzó para completar el RPO1. Otros aterrizan porque el sistema de visión falla y el dron empieza a descender sin que se lo pidas.
En este artículo me voy a enfocar en la falla del sistema de visión: vamos a ver qué es lo que origina que eso suceda y cómo funciona, de manera básica, el sistema que está detrás de muchos de los drones que hoy permanecen en el fondo de alguna playa, lago o río, o de aquellos que pudieron ser recuperados (porque no todo siempre termina mal) pero que les causaron un buen susto a sus pilotos. Mi intención es que, al entenderlo, vueles con más tranquilidad y seguridad, pero, por sobre todo, con más precaución.
En este artículo
El sistema de sensado de tu dron
Para ubicarse y moverse con seguridad cerca de las superficies, el dron cuenta con un conjunto de sensores que le permiten percibir lo que tiene alrededor. DJI lo llama Sensing System (sistema de sensado)2 y, en la mayoría de los modelos actuales, está formado por dos sistemas que trabajan juntos: el sistema de visión, compuesto por cámaras que capturan imágenes del entorno, y el sistema infrarrojo 3D, que emite luz infrarroja y, a partir de la que vuelve, calcula distancias.
Cuando se habla de “sensores de visión”, como en el título de este artículo, en general se hace referencia a los dos juntos. Es el nombre popular, pero en rigor son dos sistemas distintos. Sin embargo, por razones pedagógicas, en este artículo los voy a nombrar por separado solo cuando la diferencia importe; en el resto de los casos, los denominaré a ambos, en conjunto, sensores de visión.
Qué hacen el sistema de visión y el infrarrojo 3D
Entre el sistema de visión y el infrarrojo 3D, el dron cumple dos funciones distintas:
- Detectar obstáculos: las cámaras frontales, traseras, laterales y superiores miden a qué distancia hay algo.
- Posicionar al dron: el sistema de visión inferior mira el suelo. En los modelos con visión binocular (dos cámaras), como el Mini 4 Pro, compara la imagen de cada una —como hacen nuestros dos ojos— para medir a qué distancia está, y compara una imagen con la siguiente para calcular cuánto se desplazó[1]. Los modelos con visión monocular (una sola cámara), como el Mini 2 o el Mini 4K, pueden calcular el desplazamiento, pero no medir la distancia con la cámara sola3.
Visión binocular, monocular y fusión de sensores
La función de posicionamiento es la que más importa en este artículo, y ahí los sensores infrarrojos cumplen un rol distinto según el modelo. En el Mini 4 Pro, el sistema infrarrojo 3D —un emisor y un receptor ubicados entre las dos cámaras— ayuda a medir la distancia al suelo y a calcular la posición junto con ellas[1]. En el Mini 2 o el Mini 4K, en cambio, los dos sensores infrarrojos 3D[3,7] son los que aportan la distancia al suelo que la cámara sola no puede medir.
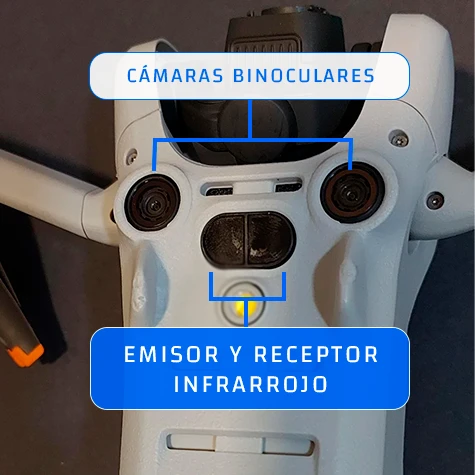
Mini 4 Pro: visión binocular (dos cámaras) y un sistema infrarrojo 3D, formado por un emisor y un receptor.
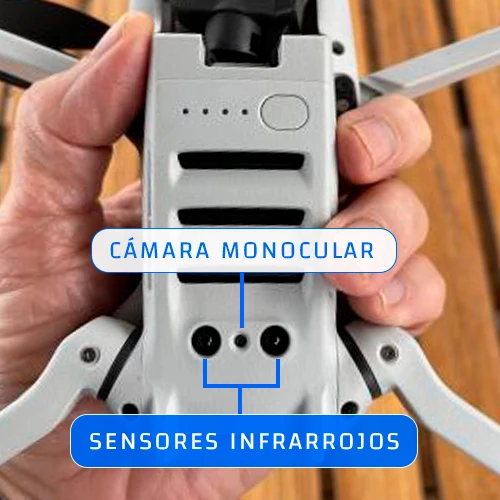
Mini 2: visión monocular (una cámara) y dos sensores infrarrojos.
Ahora, para entender bien el rol de estos sensores en tus vuelos, debés tener en cuenta que un dron estabilizado combina varios sensores para saber dónde está y cómo se mueve: la IMU, el barómetro, el GNSS, la brújula, el sistema de visión y el infrarrojo 3D. Ninguno trabaja solo: la controladora de vuelo los fusiona para obtener una referencia estable. Es lo que en nuestro curso de Introducción a los Drones llamamos fusión de sensores4.
A qué altura funcionan los sensores de visión inferiores
Los sensores de visión inferiores no ven infinitamente hacia abajo:
En los drones actuales, los sensores de visión inferiores asisten al posicionamiento y funcionan mejor entre 0,5 y 30 metros de altura; por encima, el rendimiento puede verse afectado[2]8.
Una precisión que importa, porque se suele contar mal: la función de posicionamiento de los sensores de visión inferiores se aplica cuando la señal GNSS falta o es débil[2]. Con buena señal satelital, el dron se ubica con el GNSS. Lo que los sensores de visión inferiores hacen en cualquier caso es medir la superficie de abajo, y de eso dependen la protección de aterrizaje y la desaceleración automática cerca del suelo[2]. DJI no publica cuánto pesa la visión en la fusión de sensores cuando hay satélites.
Interactivo Deslizá para cambiar la altura
- Infrarrojo 3D 0,1–8 m
- Distancia por visión 0,3–12 m
- Posicionamiento visual 0,5–30 m
Por qué el agua degrada la medición
Para medir, el sistema de visión necesita encontrar en el suelo puntos de referencia que se queden quietos: una piedra, una mata de pasto, una línea en el piso. Los busca en una imagen, los vuelve a encontrar en la siguiente y mide el corrimiento; y los busca en las dos cámaras a la vez para calcular la distancia.
El agua le falla de las dos maneras posibles:
- Si está calma, funciona como un espejo. Lo que la cámara ve no es la superficie sino una imagen reflejada: el cielo, las nubes o el propio dron. Esas referencias no están en el agua, están arriba, y como ópticamente quedan muy lejos casi no se corren cuando el dron avanza. La velocidad que estima la visión puede ser nula mientras el dron avanza.
- Si está en movimiento, cambia todo el tiempo. Olas, ondas, el viento de las hélices rizando la superficie. Los puntos duran poco, y el corrimiento que se mide mezcla el movimiento del dron con el del agua.
Entre las situaciones en las que el sistema de visión no puede funcionar correctamente están las superficies muy reflectantes, el agua o las superficies transparentes y las superficies u objetos en movimiento[2]. El agua cumple dos de esas tres condiciones a la vez.
Los números: reflectividad y albedo del agua
En números: el sistema de visión inferior del Mini 4 Pro necesita superficies con patrones distinguibles, reflectividad difusa mayor al 20 % y más de 15 lux[1]. La superficie del mar devuelve en total alrededor del 6 % de la luz que recibe —es la medición clásica con cielo cubierto[5]—, y una parte de eso ni siquiera es difusa sino reflejo especular. Queda muy por debajo del umbral.
Interactivo Tocá cada superficie y compará lo que mide
Qué pasa en el vuelo
Cuando los sensores de visión inferiores entregan mediciones inconsistentes con las del resto de los sensores, la fusión tiene que ponderar fuentes que se contradicen. Y ahí aparecen los síntomas que cualquiera que haya volado bajo sobre el agua reconoce:
- Lecturas de altura que no se corresponden con la real. En nuestros vuelos vimos la altura en pantalla llegar a valores negativos, como si el dron estuviera debajo del punto de despegue11.
- Un dron que empieza a descender sin que se lo pidas. Es lo que vimos y lo que relatan muchos pilotos12.
- Deriva horizontal: cuando la visión es la que sostiene la posición, un dato falso se corrige con una maniobra real. Si mide velocidad cero mientras el dron avanza (figura 4), o suma el movimiento del agua a su propia estimación de velocidad, el dron se va de lado aunque no toques los sticks.
Lo que agrava todo es que la protección de aterrizaje —la función que analiza la superficie antes de apoyarse y frena si no es apta— depende justamente del sistema de visión inferior[2]. Sobre el agua, esa red de seguridad es la que no funciona: la aeronave podría no evitar el agua debajo de ella al aterrizar[2].
Y todo eso pasa en cuestión de segundos. Así se pierden muchísimos drones.
A qué altura volar un dron sobre el agua
El descenso automático se puede cancelar. Con subir el stick de aceleración, ya retomás el control del dron.
El problema es el tiempo. Si el dron baja a velocidad constante, el tiempo hasta tocar el agua es la altura dividida por la velocidad de descenso. A un metro, ese tiempo se mide en fracciones de segundo.
Para la línea Mini, la recomendación es mantener el dron a por lo menos 3 metros sobre el agua[1,3,4]. DJI no explica de dónde sale la cifra. Nuestra lectura es que funciona como margen de tiempo: la velocidad del aterrizaje automático no está publicada, pero sea cual sea, a 3 metros tenés el triple de tiempo que a uno. Y ese tiempo hay que compararlo con lo que tarda una persona en darse cuenta y actuar: en la referencia más citada, alrededor de 0,75 segundos si lo está esperando y 1,5 si la toma por sorpresa[6].
| Altura | 1 m/s | 2 m/s | 3 m/s |
|---|---|---|---|
| 1 m | 1,0 s | 0,5 s | 0,33 s |
| 2 m | 2,0 s | 1,0 s | 0,67 s |
| 3 m | 3,0 s | 1,5 s | 1,0 s |
| 5 m | 5,0 s | 2,5 s | 1,67 s |
- Menos de 0,75 s: no alcanza ni sabiendo que va a pasar
- Entre 0,75 y 1,5 s: alcanza solo si lo estás esperando
- 1,5 s o más: alcanza aun tomándote por sorpresa
Volvé a probar tu tiempo de reacción ↑
Preguntas que recibimos seguido
¿Si vuelo a menos de 3 metros sobre el agua el dron se cae?
No. DJI recomienda los 3 metros sin explicar el porqué, y no los presenta como un límite técnico. La lectura más consistente es que son margen de tiempo: si el dron empieza a descender, a más altura tenés más segundos para darte cuenta y cancelar la maniobra.
¿Pasa lo mismo sobre la nieve o un piso de un solo color?
Sí, por la misma razón: el sistema de visión necesita texturas y patrones para ubicarse. Los manuales de DJI incluyen en la misma lista las superficies monocromáticas, las muy reflectantes, las que repiten el mismo patrón y las muy oscuras o muy iluminadas. DJI también aclara que las funciones de evasión pueden no andar bien sobre agua o zonas nevadas.
¿El agua turbia es mejor que la cristalina?
No hay una regla segura. Un agua turbia y calma puede seguir reflejando el cielo como un espejo, y un agua cristalina deja ver el fondo, que por la refracción aparece más cerca de lo que está —a unas tres cuartas partes de su profundidad real— y se distorsiona con cada onda. La recomendación de altura no distingue: aplica a cualquier superficie de agua.
¿Mi dron tiene sensores de visión inferiores?
Casi todos los drones actuales de DJI de la línea Mini, Air y Mavic los tienen, aunque la cantidad de cámaras y sensores varía según el modelo. Para saberlo con certeza, buscá la sección Vision Systems o Sensing System en el manual de tu equipo, disponible en el centro de descargas de DJI.
¿Puedo despegar desde un barco?
Los manuales de DJI lo desaconsejan expresamente: no despegar desde objetos en movimiento como autos, barcos o aviones. El punto de origen queda registrado en un lugar que después ya no está, y el sistema de visión lee una superficie que se mueve.
Los manuales del Mini 4 Pro y del Mini 5 Pro ubican el mejor rendimiento del posicionamiento visual entre 0,5 y 30 metros. Por encima de 30 metros, el rendimiento puede verse afectado.
DJI no explica la cifra, pero es la lectura más consistente: si el dron empieza a bajar solo, el tiempo hasta tocar el agua es la altura dividida por la velocidad de descenso. A 3 metros tenés el triple de tiempo que a 1 para darte cuenta y cancelar la maniobra.
La protección de aterrizaje usa el sistema de visión inferior para evaluar la superficie. DJI advierte que ese sistema puede no funcionar bien cerca del agua y que el dron podría no evitar el agua al aterrizar.
En resumen
Volar sobre el agua con tu dron no es el problema. Volar bajo sin entender cómo funcionan los sensores, sí.
Cómo trabaja cada sensor, qué es la fusión de sensores y por qué un dron estabilizado no ejecuta tus comandos de forma directa son temas del curso Introducción a los Drones.
Notas (12) y referencias (10)
Notas
- El RPO o Retorno al Punto de Origen es el protocolo que tiene el dron para volver de manera automática al Punto de Origen (la coordenada que registra al despegar, siempre que tenga buena señal GNSS) al perder señal, tener batería baja o ser activado de manera manual por el piloto. ↩
- Este artículo se centra en los drones de DJI: los nombres, los rangos y el funcionamiento que se describen provienen principalmente de sus manuales. Otras marcas pueden usar sistemas distintos. ↩
- En los manuales, DJI llama a estos sensores «módulos infrarrojos 3D», pero no detalla cómo reparten el trabajo con la cámara. Lo que sí está establecido es que una sola cámara no puede medir distancias en escala real, y que la arquitectura habitual combina la cámara, para el desplazamiento, con un sensor de distancia[8,9,10]. ↩
- La fusión de sensores es la forma en que la controladora de vuelo combina las mediciones de todos los sensores —IMU, barómetro, GNSS, brújula, sistema de visión e infrarrojo 3D— para estimar la posición, la altura y la velocidad del dron. Cada sensor tiene puntos débiles; al combinarlos, unos compensan los errores de otros. ↩
- Valor de los drones DJI actuales: Mini 4 Pro y Mini 5 Pro[1,2]. ↩
- Recomendación del Mini 3, el Mini 4K y el Mini 4 Pro[1,3,4]. ↩
- Umbral del Mini 5 Pro[2]; en el Mini 4 Pro es de 10 lux[1]. ↩
- Ese rango es el de los modelos con dos cámaras. En los de una sola cámara, como el Mini 2, el Mini 3 o el Mini 4K, la visión inferior funciona mejor entre 0,5 y 10 metros, dentro de un rango de operación de hasta 30[3,4,7]. ↩
- Rangos de la ficha técnica del DJI Mini 4 Pro: sensor infrarrojo 3D de 0,1 a 8 m, medición de distancia por visión de 0,3 a 12 m y vuelo estacionario con posicionamiento visual de 0,5 a 30 m. Por encima de 30 m el manual no marca un corte sino que el rendimiento «puede verse afectado», por eso esa franja se desvanece. Según DJI, la función de posicionamiento se usa cuando la señal GNSS falta o es débil. El cono está a escala; el dron, no. Otros modelos tienen otros valores. ↩
- Modelo: dron a 3 m que avanza a 2 m/s con las cámaras inferiores apuntando hacia abajo. La distancia sale de comparar las imágenes de las dos cámaras (visión estéreo) y la velocidad, de cuánto se corre la imagen entre un cuadro y el siguiente (flujo óptico). Las lecturas de suelo y agua calma se deducen de esa geometría; la velocidad del agua en movimiento es ilustrativa. No es telemetría de un modelo de DJI, que no publica sus algoritmos. Esquema, no a escala. ↩
- La altura que muestra la app se mide desde el punto de despegue[1]. DJI no documenta qué sensores la componen, así que el error no se puede atribuir a uno en particular. ↩
- DJI no publica cómo pondera su controladora los sensores cuando se contradicen, ni en qué condiciones una lectura errónea termina en un descenso: los valores negativos y el descenso no pedido son observaciones de campo, no comportamiento documentado. Lo documentado es que el sistema de visión inferior no funciona bien sobre el agua y no puede protegerte al aterrizar; lo deducible, la geometría de la figura 4. ↩
Referencias
Citas según la norma ISO 690 (sistema numérico). Todas las fuentes son oficiales o de instituciones de referencia y pueden consultarse para ampliar o verificar cada concepto.
- DJI. DJI Mini 4 Pro User Manual [en línea]. v1.4, junio de 2024. Secciones Flight Environment Requirements y Vision Systems and 3D Infrared Sensing System. [Consulta: 29 de septiembre de 2026]. Disponible en: https://www.dji.com/mini-4-pro/downloads
- DJI. DJI Mini 5 Pro User Manual [en línea]. v1.0, septiembre de 2025. Secciones Flight Environment Requirements, Return to Home, Sensing System y Landing Protection. [Consulta: 29 de septiembre de 2026]. Disponible en: https://dl.djicdn.com/downloads/DJI_Mini_5_Pro/UM/DJI_Mini_5_Pro_User_Manual_en.pdf
- DJI. DJI Mini 4K User Manual [en línea]. v1.0, abril de 2024. Sección Flight Environment Requirements. [Consulta: 29 de septiembre de 2026]. Disponible en: https://www.dji.com/mini-4k/downloads
- DJI. DJI Mini 3 User Manual [en línea]. v1.2, enero de 2024. Sección Flight Environment Requirements. [Consulta: 29 de septiembre de 2026]. Disponible en: https://www.dji.com/mini-3/downloads
- PAYNE, R. E.. Albedo of the Sea Surface [en línea]. Journal of the Atmospheric Sciences, vol. 29, n.º 5, pp. 959-970, 1972. Albedo medido con cielo cubierto: 0,061 ± 0,005. [Consulta: 29 de septiembre de 2026]. Disponible en: https://journals.ametsoc.org/view/journals/atsc/29/5/1520-0469_1972_029_0959_aotss_2_0_co_2.xml
- GREEN, M.. "How Long Does It Take to Stop?" Methodological Analysis of Driver Perception-Brake Times [en línea]. Transportation Human Factors, vol. 2, n.º 3, pp. 195-216, 2000. [Consulta: 29 de septiembre de 2026]. Disponible en: https://www.tandfonline.com/doi/abs/10.1207/STHF0203_1
- DJI. DJI Mini 2 User Manual [en línea]. v1.4, enero de 2024. Sección Vision System and Infrared Sensing System. [Consulta: 29 de septiembre de 2026]. Disponible en: https://www.dji.com/mini-2/downloads
- SCARAMUZZA, D. y FRAUNDORFER, F.. Visual Odometry. Part I: The First 30 Years and Fundamentals [en línea]. IEEE Robotics & Automation Magazine, vol. 18, n.º 4, pp. 80-92, 2011. Sobre la escala: con una sola cámara, el movimiento se recupera sólo hasta un factor de escala. [Consulta: 29 de septiembre de 2026]. Disponible en: https://rpg.ifi.uzh.ch/docs/VO_Part_I_Scaramuzza.pdf
- HONEGGER, D.; MEIER, L.; TANSKANEN, P. y POLLEFEYS, M.. An Open Source and Open Hardware Embedded Metric Optical Flow CMOS Camera for Indoor and Outdoor Applications [en línea]. IEEE International Conference on Robotics and Automation (ICRA), Karlsruhe, 2013. [Consulta: 29 de septiembre de 2026]. Disponible en: https://www.semanticscholar.org/paper/An-open-source-and-open-hardware-embedded-metric-Honegger-Meier/579e2e12c1e46e8636206eb5028ecf04bf5c205c
- PX4. Optical Flow [en línea]. PX4 Autopilot User Guide, versión main. [Consulta: 29 de septiembre de 2026]. Disponible en: https://docs.px4.io/main/en/sensor/optical_flow.html